Штутгартский университет получил от Европейского инновационного совета по €4 млн на два проекта в области строительной робототехники — SCALAR и COBRAS. Оба стартуют в ноябре 2026 года и призваны повысить производительность и экологичность строительной отрасли за счет автономных роботизированных систем, говорится в пресс-релизе.
Оба разработаны с опорой на особый подход Штутгартского университета, рассматривающий робототехнику не изолированно, а как часть единой системы — вместе с проектированием, планированием, материалами, производством компонентов и стройплощадкой. Архитекторы, инженеры, робототехники и специалисты по информатике работают в тесной связке, а SCALAR и COBRAS анализируют разные сценарии применения коллаборативных роботов на стройке.
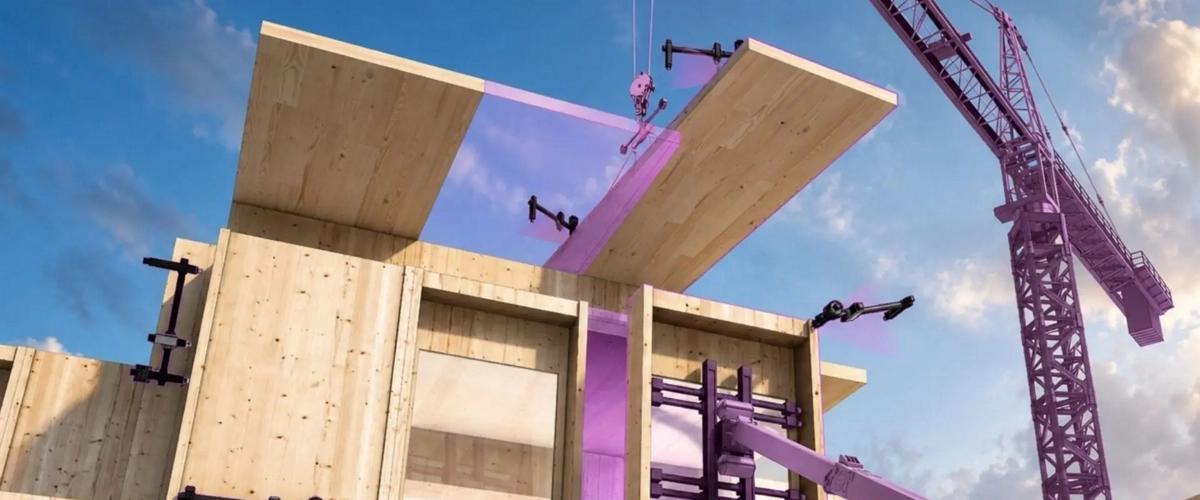
Проект SCALAR посвящен модульному деревянному строительству. Деревянные модули изготавливаются заранее, а на площадке лишь собираются, что уже сокращает сроки строительства. Проект должен сделать этот процесс еще эффективнее: разрабатывается новая система деревянных конструкций с универсальными соединениями и цифровым проектированием, а также многоуровневая роботизированная платформа — флот автономных строительных машин. Часть работы выполняют модернизированные краны, отвечающие за транспортировку и грубое позиционирование, тогда как мобильные роботы выполняют точные операции.
Весь процесс сборки предварительно моделируется в виртуальной среде, а на площадке координируется цифровой системой управления в реальном времени.
Проект COBRAS, в свою очередь, нацелен на пространственные стержневые конструкции — материалосберегающие системы, которые легко разбирать и использовать повторно, но сборка которых до сих пор оставалась слишком трудоемкой из-за множества отдельных элементов. Исследователи хотят упростить этот процесс с помощью автономного роя мобильных роботов: несколько одинаковых машин будут работать как команда, координируя действия на основе роевого интеллекта без центрального управления. Это позволяет гибко менять число роботов под масштаб задачи и не останавливать производство, если одна машина отправится на техобслуживание.
Параллельно происходит оптимизация самих конструкций, чтобы снизить расход материала и повысить несущие характеристики, а также создание модульной системы, специально приспособленной для роботизированной сборки и разборки.
Оба проекта преподносятся как важный шаг к циклическому строительству, основанному на принципах экономики замкнутого цикла. Они обещают минимизировать отходы и, в конечном итоге, снизить затраты.
Австрийские ученые разработали систему крепления для строительства, которая может упростить адаптацию, ремонт и повторное использование конструкций, и, как следствие, сократить количество отходов. Новый подход основан на механизме крючков и петель, напоминающем принцип работы застежки-липучки Velcro.


