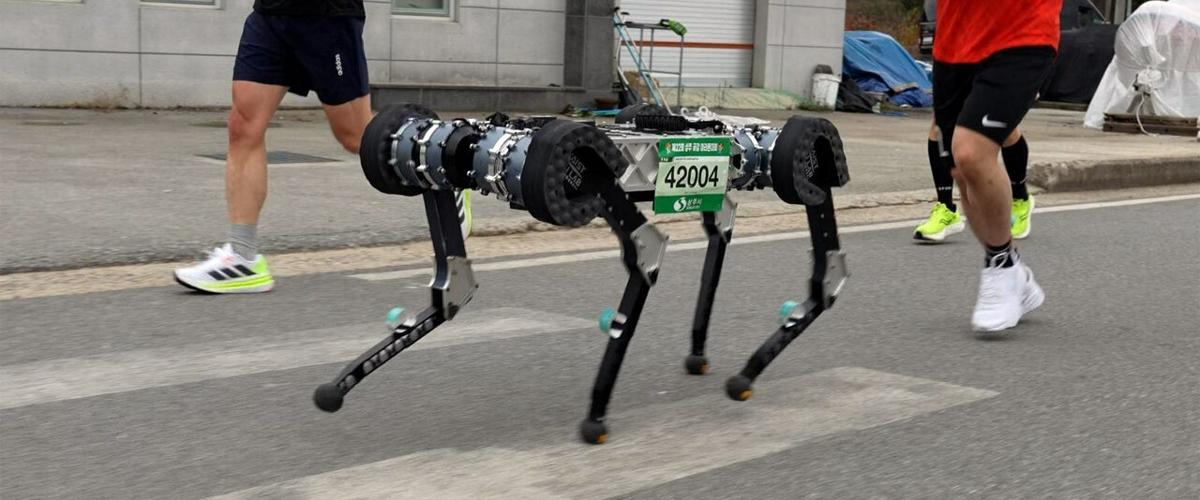
Результаты исследования опубликованы в журнале Nature. Сам марафон робот пробежал еще в 2024 году в Санджу. За дистанцию RAIBO2 израсходовал 1280 Вт·ч из батареи емкостью 2016 Вт·ч — оставшегося заряда, по оценке исследователей, хватило бы еще на один полумарафон.
Предыдущая версия робота не смогла завершить забег: аккумулятор разрядился на 37-м километре. Исследователи установили, что робот расходовал больше энергии, чем ожидалось, поскольку ему приходилось часто менять скорость, подстраиваясь под других участников марафона. В целом, четвероногие роботы обычно преодолевают около 20 км на одном заряде.
После этого команда сосредоточилась не на увеличении емкости батареи, а на снижении энергозатрат самого робота. Исследователи переработали конструкцию ног и систему привода, уменьшили электрические потери и разработали более эффективную стратегию передвижения. Для ее настройки они использовали компьютерное моделирование и обучение с подкреплением.
RAIBO2 научили выбирать такие движения, которые сокращают ненужную работу суставов и потери энергии при контакте ног с землей. Исследователи оптимизировали механическую конструкцию и систему управления одновременно, рассматривая робота как единую энергетическую систему.
В результате показатель стоимости транспортировки (COT), который показывает, сколько энергии требуется для перемещения определенного веса на заданное расстояние, составил у RAIBO2 0,25 против 0,37 у человека.
Увеличение дальности хода может расширить область применения шагающих роботов. В отличие от колесных машин, они способны передвигаться по лестницам, неровной и горной местности и другим поверхностям, где колеса менее эффективны. Такие машины могут использоваться для поисково-спасательных работ, промышленной инспекции и разведки на открытой местности, где регулярная подзарядка затруднена.
Результат RAIBO2 показывает: повышение выносливости четвероногих роботов не обязательно требует установки более мощных аккумуляторов. Снижение механических и электрических потерь, а также оптимизация движений позволяют увеличить дальность хода при той же энергетической системе.